
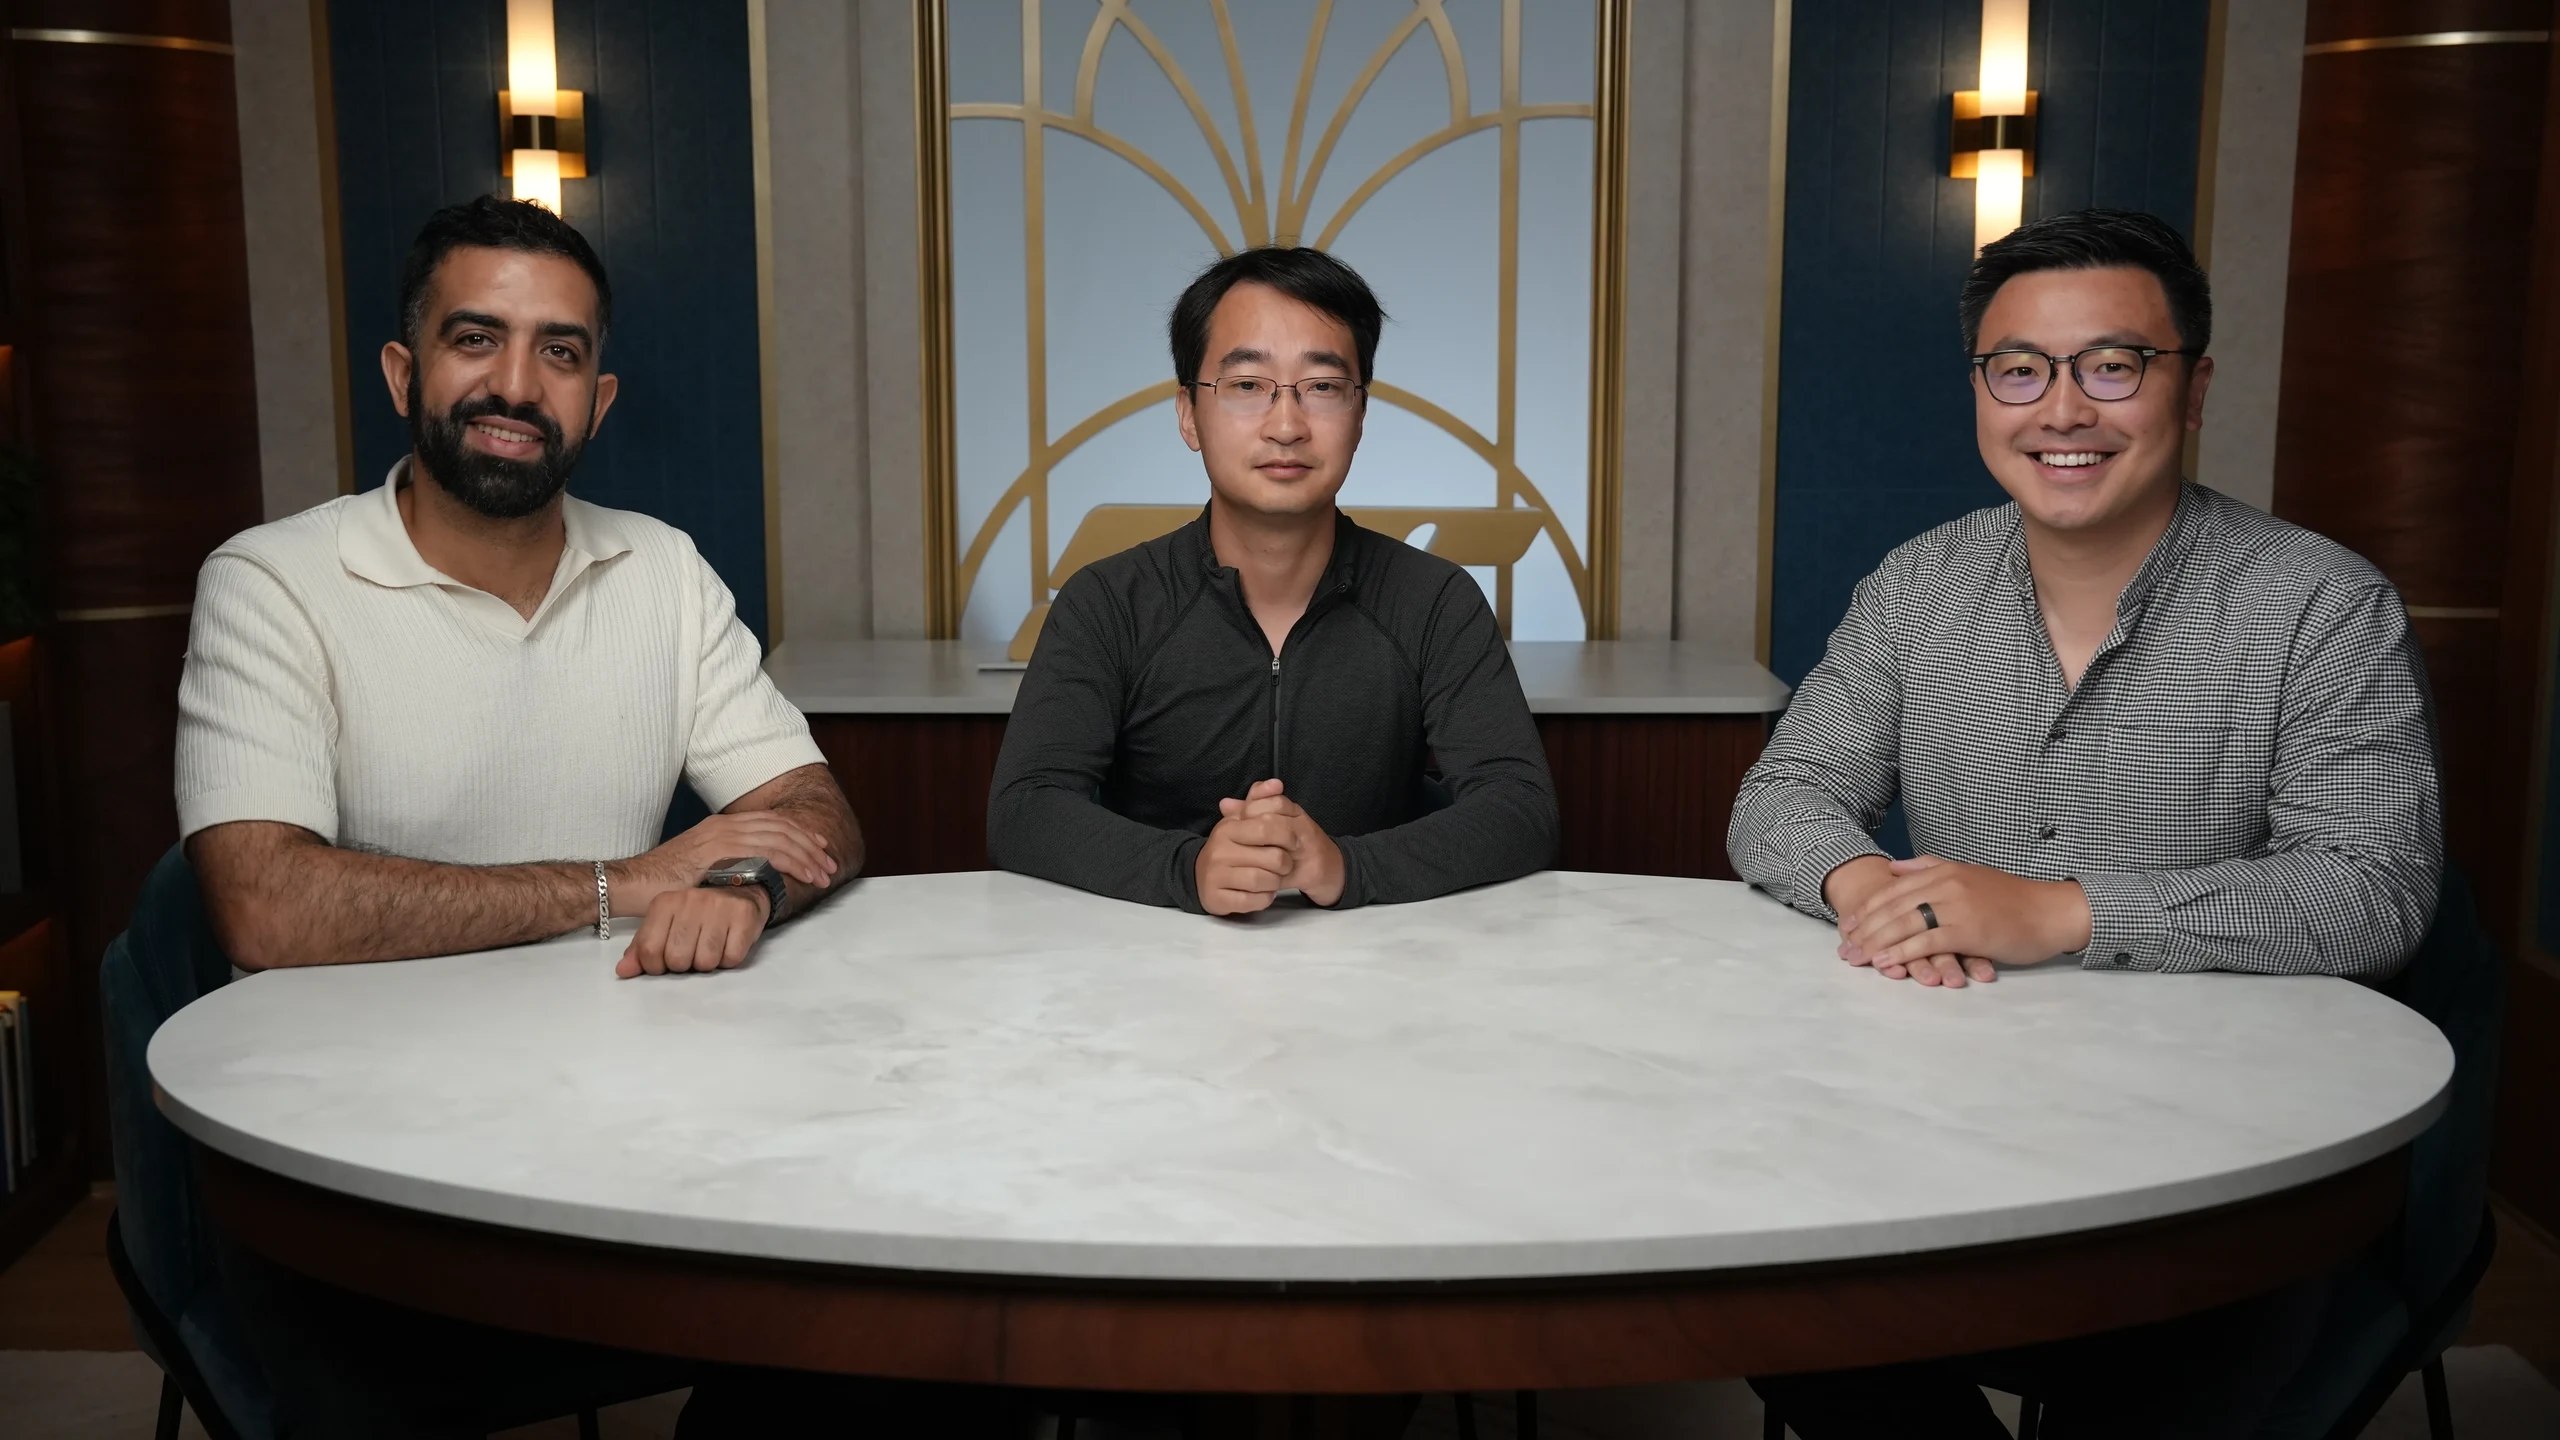
Safeworld ist mit mehr als zwölf Millionen Dollar Startkapital aus der Stealth-Phase hervorgetreten. Das Unternehmen will eine Frage prüfen, die eine überzeugende Robotervorführung nicht beantwortet: Wie verhält sich eine von probabilistischer KI gesteuerte Maschine gegenüber Menschen, auf die sie nicht gezielt vorbereitet wurde? Shine Capital und a16z Speedrun führten die Runde an; Box Group, die Stiftung der Carnegie Mellon University, Innovation Endeavors und SV Angel beteiligten sich. Geplant ist eine unabhängige Bewertungsschicht zwischen Roboterentwicklern und Käufern, die Maschinen in der Nähe von Beschäftigten, Kunden und Bewohnern einsetzen wollen.
Gründer sind Ding Zhao, Leiter des Safe AI Lab an der Carnegie Mellon University, Startupmanager Kyle Wong und Machine-Learning-Ingenieur Simo Rachidi. Ihre Erfahrung mit Sicherheitsforschung, Unternehmenssoftware, Cybersicherheit und Firmenaufbau ist einschlägig, aber keine Sicherheitszertifizierung. Safeworld stellt weder einen neuen Roboterkörper noch ein allgemeines Steuerungsmodell vor. Die Wette lautet vielmehr: Unabhängige, wiederholbare Nachweise werden wertvoller, wenn Roboter über eng geskriptete Demonstrationen hinauswachsen.
Warum ein Softwareupdate physische Risiken verändert
Ein herkömmlicher Industriearm kann programmierten Bahnen in einer abgeschirmten Zelle folgen. Ein Vision-Language-Action-Modell verbindet visuelle und sprachliche Eingaben mit Bewegung und erweitert damit die Aufgaben ohne separate Programmierung jedes einzelnen Schritts. Diese Flexibilität vergrößert aber auch das zu prüfende Verhaltensspektrum. Eine unbekannte Person, eine mehrdeutige Anweisung oder eine ungewöhnliche Szene kann Reaktionen auslösen, die eine erfolgreiche Vorführung nicht abgedeckt hat.
Auch ohne Änderungen am Metall kann eine Bewertung veralten. Ein anderer Modellcheckpoint, Prompt, Wahrnehmungsbaustein oder Planungsansatz kann die Reaktion verändern. Ein Lagerhaustest gilt zudem nicht automatisch für eine Solarbaustelle, einen Krankenhausflur oder eine Wohnung. Belastbar ist eine Aussage über eine bestimmte Konfiguration unter dokumentierten Bedingungen und hinsichtlich definierter Gefahren, nicht über einen universell sicheren Roboter.
Bestehende Normen für Maschinen, funktionale Sicherheit und industrielle Integration bleiben unverzichtbar. Laut dem Leitfaden der Association for Advancing Automation deckt keine einzelne Norm alle allgemeinen Roboter ab. Anforderungen hängen von Aufgabe, Umgebung, Mobilität, menschlichem Zugang, KI-Verhalten und Zielmarkt ab. Szenarionachweise mit Anforderungen zu verknüpfen kann helfen, ersetzt aber keine physische Begrenzung von Kraft, Geschwindigkeit, Reichweite und Bewegung.
Sicherheitsbewertete Mechanismen auf niedriger Ebene müssen von KI-Schlussfolgerungen getrennt bleiben und Grenzen durchsetzen, die das Modell nicht aufheben kann. Auch DeepMind beschreibt mehrschichtige Schutzmaßnahmen und adversarielle Roboterevaluationen, warnt jedoch, dass die Personenerkennung kein garantiertes System mit Sicherheitsbewertung ist. Sicheres Modellverhalten während eines Tests ist deshalb nicht mit einer zertifizierten Schutzfunktion gleichzusetzen.
Eine Begegnung rekonstruieren und entscheidende Bedingungen variieren
Safeworlds vorgeschlagener Ablauf beginnt mit einer beobachteten Umgebung oder einem Vorfall. Ein Team rekonstruiert ihn in einem Simulator wie Genesis oder MuJoCo, fügt einen virtuellen Roboter mit seiner echten Steuerungssoftware ein und verändert die Begegnung. Position, Bewegung, Erscheinungsbild und Sichtbarkeit von Menschen sowie Objektanordnung und Zeitpunkt werden variabel. Die Plattform soll mögliche Wege erzeugen, Interaktionsrisiken vorhersagen, Testnachweise bewahren und Ergebnisse mit einschlägiger Sicherheitspraxis verbinden.
Nähert sich ein mobiler Roboter einer unübersichtlichen Fabrikecke, zählen Erkennungsreichweite, Annäherungsgeschwindigkeit, Bremsweg und der Zeitpunkt, zu dem ein verdeckter Fußgänger erscheint. Kisten tragen, sich ducken, laufen, stürzen oder einen anderen Weg nehmen verändert die Situation. Einen Menschen wiederholt neben laufenden Maschinen stürzen zu lassen wäre unpraktikabel und potenziell gefährlich. Simulation kann solche Varianten ohne die reale Exposition untersuchen.
Das ähnelt beschleunigter Bewertung beim autonomen Fahren: folgenreiche seltene Begegnungen gezielt prüfen, statt auf ihr natürliches Auftreten zu warten. Zhaos offizielles Hochschulprofil nennt Reinforcement Learning, menschenzentrierte Robotik, KI-Schlussfolgern und sichere physische Mensch-Roboter-Interaktion sowie Zusammenarbeit mit Verkehrs-, Computer- und Industrieorganisationen. Dieser Forschungshintergrund erklärt den Ansatz, belegt jedoch nicht die Leistung der kommerziellen Plattform.
Einen frühen betrieblichen Kontext liefert Gritt Robotics. Das Unternehmen entwickelt KI für Roboter, die Arbeiter beim Einbau von Photovoltaikmodulen in industriellen Solarparks unterstützen, und arbeitet mit Safeworld an Sicherheitssimulationen. Beschäftigte können stehen, knien, hocken, laufen, Lasten tragen oder fallen; Kleidung und Körpermerkmale variieren. Das ist eine frühe Kundenpartnerschaft, kein veröffentlichter Nachweis geringerer Verletzungszahlen oder eines validierten Einsatzresultats.
Nachweise müssen auch außerhalb des Simulators tragen
Eine Simulation ist nur so nützlich wie ihre Darstellung von Roboterdynamik, Sensoren, Steuerungssoftware, Menschen und Umgebung. Sieht eine simulierte Kamera klarer als der reale Sensor, kann der Test das Risiko unterschätzen. Fehlt im Menschenmodell eine wichtige Bewegung, können Tausende Durchläufe dieselbe Gefahr wiederholt übersehen. Die Zahl der Szenarien ersetzt keine Abdeckung relevanter Fehlermuster.
Ein brauchbarer Datensatz würde Roboterkonfiguration, Szenarioparameter, Modellversion, Gefahr, Reaktion und gewählte Sicherheitsmetrik festhalten. Dieselbe Szenarienfamilie nach einem Update erneut auszuführen kann Verhaltensänderungen offenlegen. Ein Unfall oder Beinaheunfall könnte ein dauerhafter Regressionstest statt einer einmaligen Vorführung werden. So ließen sich Versionen zurückverfolgen und Änderungen auf zusätzliches Risiko prüfen.
Fünf Grenzen bleiben wesentlich: Simulationstreue; Szenarien außerhalb der Generatorannahmen; Kennzahlen, die trotz vermiedener Kollisionen fallende Gegenstände, instabile Bewegungen, blockierte Ausgänge oder verwirrende Signale übersehen; die Integration von Bremsen, Aktoren, Sensoren, Netzwerken, Batterien, Anbauten und Arbeitsabläufen; sowie Menschen, die nach wiederholt sicherem Betrieb ihr Verhalten ändern oder Abkürzungen nehmen. Das Risiko kann auch bei unveränderter Software wachsen.
Rauschen, Reibung, wechselnde Lasten, Verschleiß, Beleuchtung und Netzverzögerungen erschweren das physische System zusätzlich. Simulation kann Fehler aufdecken und Konfigurationen vergleichen, aber nicht beweisen, dass ein probabilistischer Roboter niemals jemanden verletzt. Formale Beweise benötigen hinreichend spezifizierte Systeme und Grenzen; statistische Modelle begegnen Eingaben, die Entwickler nicht vollständig aufzählen können. Tests gehören daher in einen umfassenderen Sicherheitsnachweis mit physischen Schutzmaßnahmen, Betriebsgrenzen, Schulung, Vorfallberichten und Feldüberwachung.
Unabhängigkeit muss sich im Geschäft bewähren
Roboterhersteller nutzen bereits Simulation, Hardwaretests, interne Red Teams und kontrollierte Pilotprojekte. Safeworld könnte sich durch Prüfer mit anderen Anreizen, Spezialwissen und gemeinsamem Gefahrenwissen abheben. Käufer verstehen womöglich ihren Arbeitsablauf, haben aber keinen Einblick in Trainingsdaten, Architektur oder vollständige Fehlerhistorie. Eine zusätzliche Bewertung könnte helfen, Einsätze zu genehmigen, einzuschränken oder zu verschieben, statt allein den Leistungsversprechen des Lieferanten zu vertrauen.
Ein vom Kunden bezahlter Prüfer ist allerdings nicht automatisch neutral. Wiederkehrende Aufträge schnell wachsender Roboterfirmen schaffen Druck, besonders wenn negative Befunde einen Start verzögern oder zusätzliche Schutzmaßnahmen verlangen. Methodik, Berichtsgrenzen und der Umgang mit ungünstigen Ergebnissen zählen deshalb ebenso wie das Etikett unabhängig. Berichte sollten Beobachtungen von Annahmen, getestete von ungetesteten Bedingungen, bekannte Modelllücken und vom Betreiber akzeptierte Restrisiken unterscheiden.
Liefert ein Kunde Roboter- und Menschenmodell sowie alle Szenarien, könnten Tests nur dessen blinde Flecken formalisieren. Eigene Gefahrenbibliotheken, dokumentierte Unsicherheit und Vergleiche mit realen Vorfällen könnten dem entgegenwirken. Transparente Methoden, reproduzierbare Schlüsse und externe technische Prüfung würden Vertrauen stärken; ein schickes Dashboard oder eine große Szenarienzahl allein nicht.
Safeworld hat weder ein universelles Zertifizierungssystem noch einen öffentlichen Benchmark oder unabhängig validierte Leistungsdaten vorgelegt. Auch eine Korrelation zwischen Simulation und Feld hat es nicht als Branchenautorität etabliert. Zu zeigen, dass simulierte Risiken Beinaheunfälle oder Eingriffe in Pilotversuchen vorhersagen, wäre wertvoll. Das bleibt eine zu erbringende Leistung, kein erreichtes Ergebnis.
Softwareplattform, Fachservice oder beides?
Safeworld entscheidet noch, wie viel Software Kunden selbst bedienen und wie viel Fachleute liefern sollen. Software könnte kontinuierliche Regressionstests ermöglichen und leichter skalieren, verlangt aber richtige Konfiguration und Interpretation durch Kunden. Spezialdienste bieten tiefere Gefahrenanalyse, sind jedoch langsamer und teurer auszubauen und von knappen Fachkräften abhängig.
Ein Mischmodell aus kundenseitigen Routinetests und fachlich begleiteten schwierigen Fällen ist plausibel, aber nicht angekündigt. Tesla, Wayve und große Robotiklabore behandeln Simulation bereits als Kernkompetenz. Modellentwickler bauen adversarielle Prüfungen auf; Sicherheitsspezialisten, Normenberater und Zertifizierer bedienen überlappende Bedürfnisse. Simulation allein ist kein belastbarer Wettbewerbsvorteil. Materielle Risiken zu finden und von Einsatzentscheidern anerkannte Nachweise zu liefern könnte einer sein.
Zhaos Erwartung, Unternehmen würden für Sicherheit bezahlen müssen, ist eine Marktprognose, keine etablierte Beschaffungsregel. Manche Hersteller bauen intern, manche Käufer beauftragen bestehende Berater, andere warten auf klarere Normen und Haftungserwartungen. Der ursprüngliche Bericht erwartete, dass die folgenden ein bis drei Monate die Balance zwischen Software und Expertendienst klären könnten. Das war eine Erwartung, kein garantierter Zeitplan.
Wann ein Test eine Einsatzentscheidung verändert
Die Beziehung zu Gritt bietet die nächste konkrete Prüfung: dokumentieren, wie Befunde Roboterverhalten, Standortkontrollen oder Betriebsgrenzen veränderten und welche Restrisiken blieben. Ein nachvollziehbarer Vorher-nachher-Fall wäre aussagekräftiger als eine Empfehlung. Bleiben Partnerschaften explorativ, belegen sie betriebliches Interesse, nicht Produkt-Markt-Passung oder nachgewiesenen Schutz.
Zweitens müssen Sicherheitsfachleute Szenarienauswahl, Menschenmodelle und Unsicherheit hinterfragen, erzeugte Möglichkeiten von validierten Gefahren trennen und unzureichende Simulationstreue erkennen können. Externe Begutachtung, veröffentlichte Benchmarks und dokumentierte Korrelation mit physischen Tests könnten helfen, ohne jede proprietäre Technik offenzulegen. Das sind mögliche Wege zur Glaubwürdigkeit, keine bereits erreichten Meilensteine.
Schließlich hätten Berichte mehr Gewicht, wenn Betreiber sie für Freigaben nutzen, Versicherer sie bei Risikobewertungen berücksichtigen oder Normungsverfahren kompatible Methoden anerkennen. Das sind Möglichkeiten, keine bestehenden Zertifizierungen oder Pflichten. Entscheidend ist, ob nach der Simulation jemand das System ändert, den Einsatz beschränkt und Erkenntnisse über Versionen hinweg bewahrt. Entscheidungswirksame Nachweise sind anspruchsvoller als immer mehr Szenarien.
Quellen
Bericht zum Start · Safeworld-Plattform · A3-Normenleitfaden · DeepMinds Roboterschutz · Ding Zhaos offizielles Forschungsprofil · Berichtslink (alternative Adresse)