
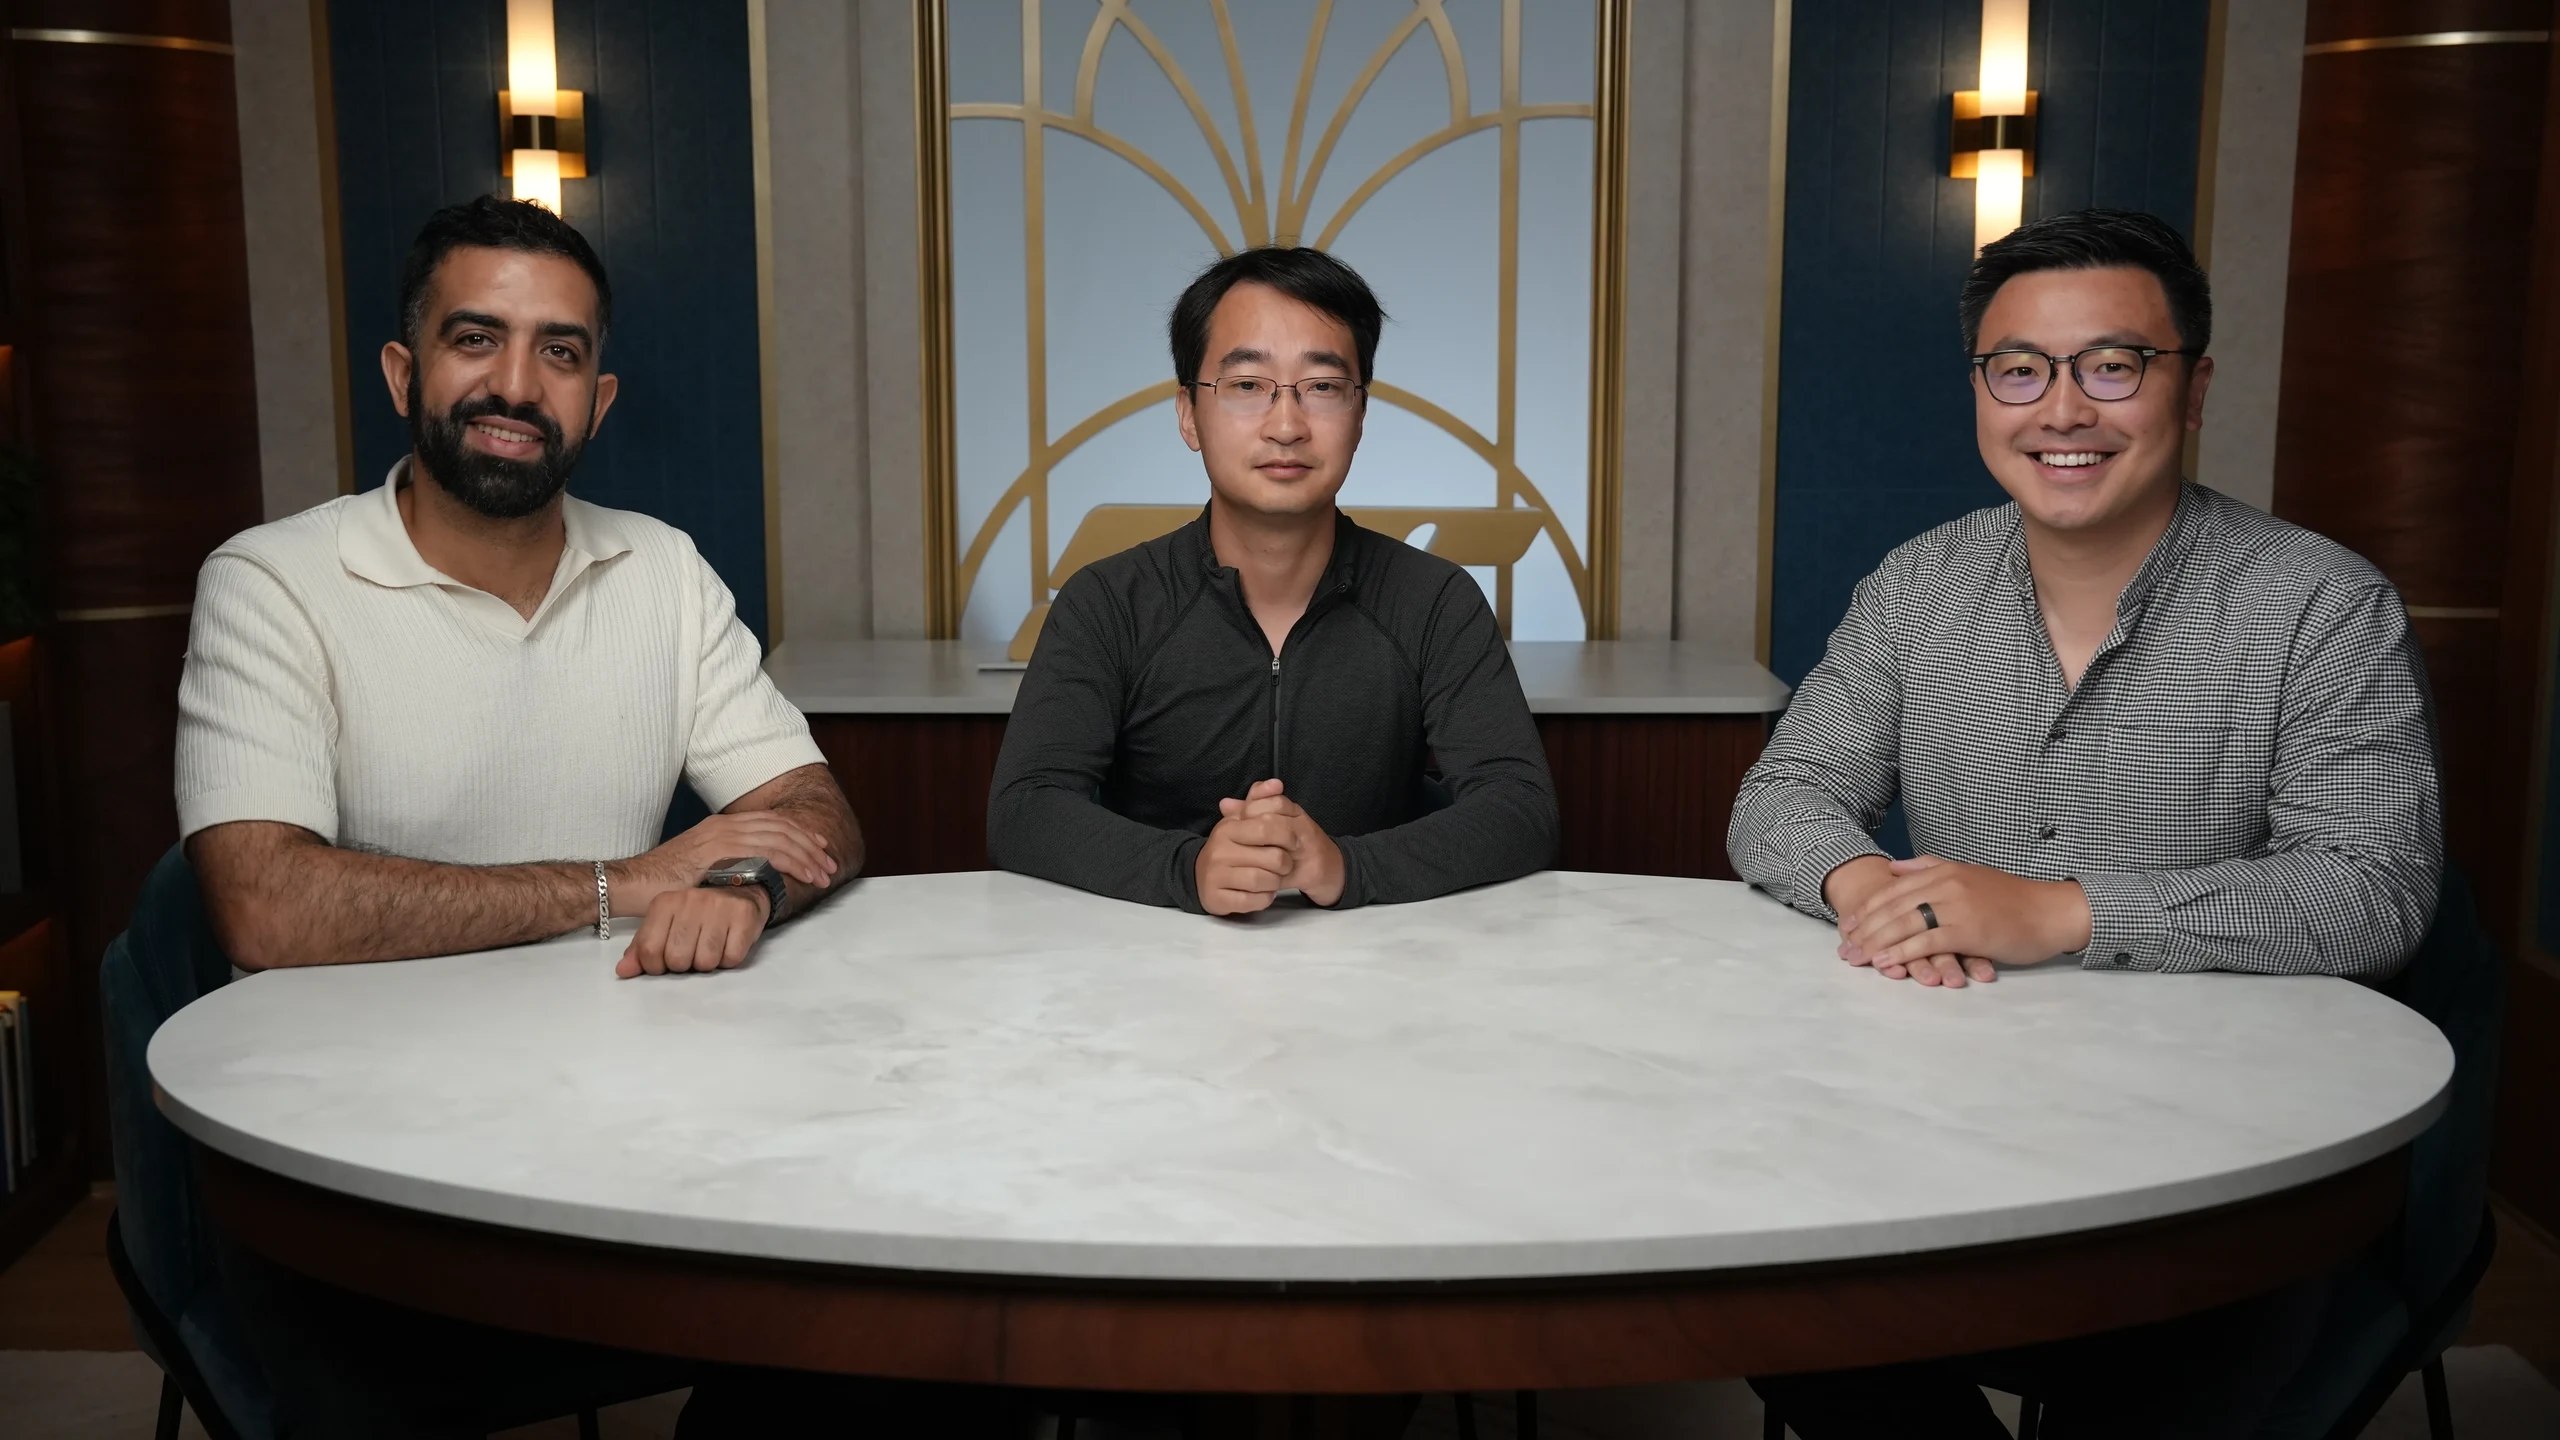
Safeworld è uscita dalla fase riservata con oltre 12 milioni di dollari di finanziamento seed per mettere alla prova un problema che una dimostrazione convincente non risolve: come si comporta una macchina guidata da un'IA probabilistica vicino a persone che non era stata specificamente preparata a incontrare? Shine Capital e a16z Speedrun hanno guidato il round, con Box Group, il fondo patrimoniale della Carnegie Mellon University, Innovation Endeavors e SV Angel. La società propone uno strato indipendente di valutazione fra sviluppatori e acquirenti chiamati a portare i robot accanto a lavoratori, clienti e residenti.
I fondatori sono Ding Zhao, direttore del Safe AI Lab della Carnegie Mellon, il dirigente di startup Kyle Wong e l'ingegnere di machine learning Simo Rachidi. L'esperienza in ricerca sulla sicurezza, software aziendale, cybersecurity e creazione d'impresa è pertinente, ma non equivale a una certificazione. Safeworld non presenta un nuovo corpo robotico né un modello generale di controllo. Scommette sul valore di prove indipendenti e ripetibili mentre le capacità superano le dimostrazioni rigidamente programmate.
Perché un aggiornamento cambia un rischio fisico
Un braccio industriale convenzionale può seguire traiettorie programmate in una cella protetta. Un modello visione-linguaggio-azione collega input visivi e linguistici al movimento, ampliando i compiti senza programmare ogni singola azione. La flessibilità amplia però anche i comportamenti da valutare. Una persona sconosciuta, un'istruzione ambigua o una scena insolita possono suscitare risposte non coperte da una dimostrazione riuscita.
Non serve modificare il metallo perché una valutazione diventi obsoleta. Un altro checkpoint, prompt, componente percettivo o criterio di pianificazione può cambiare la risposta. Un risultato in magazzino non si applica automaticamente a un cantiere solare, un corridoio ospedaliero o una casa. L'affermazione difendibile riguarda una configurazione specificata, condizioni documentate e pericoli definiti, non un robot universalmente sicuro.
Restano essenziali le norme su macchinari, sicurezza funzionale e integrazione industriale. La guida dell'Association for Advancing Automation afferma che nessuna singola norma copre tutti i robot generalisti: i requisiti dipendono da compito, ambiente, mobilità, accesso umano, comportamento dell'IA e mercato. Collegare le prove degli scenari ai requisiti può aiutare, ma non sostituisce limiti fisici su forza, velocità, portata e movimento.
I meccanismi di basso livello con classificazione di sicurezza devono restare distinti dal ragionamento dell'IA e imporre limiti che il modello non può aggirare. Anche DeepMind descrive salvaguardie stratificate e valutazioni avversariali, avvertendo che il rilevamento umano non è un sistema garantito con classificazione di sicurezza. Un modello che si comporta bene durante una valutazione non è quindi una funzione protettiva certificata.
Ricostruire un incontro e variare ciò che conta
Il processo proposto da Safeworld parte da un ambiente osservato o un incidente. Una squadra lo ricostruisce digitalmente in simulatori come Genesis o MuJoCo, inserisce un robot virtuale che esegue il vero software di controllo e modifica l'incontro. Posizione, movimento, aspetto e visibilità umana, collocazione degli oggetti e tempi diventano variabili. La piattaforma intende generare percorsi possibili, prevedere rischi d'interazione, conservare prove e collegare i risultati alle pratiche di sicurezza.
Per un robot mobile che si avvicina a un angolo cieco in fabbrica, contano distanza di rilevamento, velocità, spazio d'arresto e momento in cui compare un pedone nascosto. Portare scatole, accovacciarsi, correre, cadere o scegliere un altro percorso cambia la situazione. Chiedere ripetutamente a una persona di cadere vicino a macchinari in movimento sarebbe impraticabile e pericoloso. La simulazione esplora varianti senza ricreare l'esposizione fisica.
L'idea richiama la valutazione accelerata della guida autonoma: concentrarsi su interazioni rare ma importanti invece di aspettarle in natura. Il profilo ufficiale di Zhao descrive apprendimento per rinforzo, robotica centrata sull'uomo, ragionamento dell'IA e interazione fisica sicura uomo-robot, insieme a collaborazioni nei trasporti, nell'informatica e nell'industria. Questo percorso spiega il metodo, ma non prova le prestazioni commerciali.
Gritt Robotics offre un primo contesto operativo. Sviluppa IA per robot che aiutano gli operai a installare pannelli fotovoltaici nei parchi solari industriali e collabora con Safeworld alle simulazioni. Gli operai possono stare in piedi, inginocchiarsi, accovacciarsi, correre, trasportare carichi o cadere, con abiti e caratteristiche fisiche differenti. È una collaborazione iniziale con un cliente, non una prova pubblicata di minori infortuni o un risultato di impiego validato.
Le prove devono reggere fuori dal simulatore
Una simulazione vale quanto la rappresentazione di dinamica, sensori, software, persone e ambiente. Se una telecamera virtuale vede meglio del sensore reale, può sottostimare il rischio. Se il modello umano omette un movimento importante, migliaia di esecuzioni possono ignorare sempre lo stesso pericolo. Il numero di scenari non sostituisce la copertura dei modi di guasto significativi.
Una registrazione utile identificherebbe configurazione del robot, parametri, versione del modello, pericolo, risposta e metrica di sicurezza. Rieseguire la stessa famiglia di scenari dopo un aggiornamento può rivelare variazioni. Un incidente o quasi incidente potrebbe diventare un test di regressione permanente anziché una dimostrazione isolata, garantendo tracciabilità fra versioni e una base per valutare l'aumento del rischio.
Restano cinque limiti sostanziali: fedeltà della simulazione; scenari fuori dalle ipotesi del generatore; metriche che ignorano oggetti caduti, movimenti instabili, uscite bloccate o segnali confusi anche senza collisioni; integrazione con freni, attuatori, sensori, reti, batterie, accessori e procedure; adattamento delle persone e scorciatoie dopo operazioni ripetutamente sicure. Il rischio può crescere senza modifiche software.
Rumore, attrito, variazioni di carico, usura, illuminazione e ritardi di rete complicano il sistema fisico. La simulazione può scoprire guasti e confrontare configurazioni, non provare che un robot probabilistico non ferirà mai nessuno. Le prove formali richiedono sistemi e confini sufficientemente specificati; i modelli statistici incontrano input non enumerabili esaustivamente. I test devono sostenere una dimostrazione più ampia di sicurezza, con protezioni fisiche, limiti operativi, formazione, segnalazioni e monitoraggio sul campo.
L'indipendenza va dimostrata anche commercialmente
I produttori usano già simulazioni, test hardware, red team interni e progetti pilota controllati. Il possibile tratto distintivo di Safeworld è un valutatore con incentivi diversi, competenze specialistiche e conoscenze condivise dei pericoli. Un acquirente può conoscere il proprio processo senza accedere a dati di addestramento, architettura o cronologia completa dei guasti. Una valutazione separata può aiutarlo ad approvare, limitare o rinviare l'impiego senza affidarsi soltanto alle promesse del fornitore.
Ma un valutatore pagato dal cliente non è automaticamente neutrale. Gli incarichi ricorrenti di aziende robotiche in crescita creano pressioni, soprattutto se un risultato negativo ritarda un lancio o impone altre protezioni. Metodo, confini dei rapporti e trattamento dei risultati sfavorevoli contano quanto l'etichetta indipendente. Un rapporto dovrebbe distinguere osservazioni e ipotesi, condizioni testate e non testate, lacune note del modello e rischi residui accettati dall'operatore.
Se il cliente fornisce modello del robot, modello umano e tutti gli scenari, il test potrebbe soltanto formalizzare i suoi punti ciechi. Biblioteche proprie dei pericoli, incertezza documentata e confronti con incidenti reali potrebbero contrastarlo. Metodi trasparenti, conclusioni riproducibili ed esame tecnico esterno aumenterebbero la fiducia; una bella dashboard o molti scenari, da soli, no.
La società non ha presentato una certificazione universale, un benchmark pubblico o prestazioni validate indipendentemente. Neppure la correlazione fra simulazione e campo l'ha consacrata autorità del settore. Dimostrare che i rischi simulati prevedono quasi incidenti o interventi nei piloti sarebbe prezioso, ma resta un compito da svolgere, non un risultato acquisito.
Piattaforma, servizio specialistico o entrambi?
Safeworld sta ancora decidendo quanto software far usare direttamente ai clienti e quanto lavoro affidare agli esperti. Il software può sostenere regressioni continue e scalare più facilmente, ma richiede configurazione e interpretazione corrette. I servizi offrono analisi approfondite dei pericoli, però si espandono più lentamente, costano di più e dipendono da competenze rare.
Un modello misto con test ordinari del cliente e casi difficili seguiti dagli esperti è plausibile, non un impegno annunciato. Tesla, Wayve e grandi laboratori trattano già la simulazione come capacità centrale. Gli sviluppatori di modelli costruiscono valutazioni avversariali; specialisti di sicurezza, consulenti normativi ed enti certificatori coprono bisogni sovrapposti. Usare simulazioni non è un vantaggio difendibile. Trovare rischi rilevanti e produrre prove riconosciute dai responsabili dell'impiego potrebbe esserlo.
L'aspettativa di Zhao che le imprese debbano pagare per la sicurezza è una previsione di mercato, non una regola d'acquisto consolidata. Alcuni produttori costruiranno internamente, alcuni clienti useranno consulenti esistenti, altri aspetteranno norme e responsabilità più chiare. Il resoconto originale ipotizzava che i successivi uno-tre mesi chiarissero l'equilibrio fra software e servizio esperto: un'aspettativa, non una scadenza garantita.
Quando un test cambia una decisione
Il rapporto con Gritt permette una verifica concreta: documentare come i risultati modifichino comportamento, controlli del sito o limiti operativi, e quali rischi restino. Un caso tracciabile prima-dopo direbbe più di un'approvazione generica. Collaborazioni ancora esplorative mostrano interesse operativo, non adeguatezza prodotto-mercato o protezione dimostrata.
Una seconda verifica è se i professionisti possano contestare selezione degli scenari, modelli umani e incertezza, distinguere possibilità generate da pericoli validati e riconoscere fedeltà insufficiente. Revisioni esterne, benchmark pubblicati e correlazioni documentate con test fisici potrebbero aiutare senza divulgare ogni tecnica proprietaria. Sono possibili percorsi verso la credibilità, non traguardi raggiunti.
Infine, i rapporti avrebbero più peso se gli operatori li usassero per approvare versioni, gli assicuratori nelle valutazioni e i processi normativi riconoscessero metodi compatibili. Sono possibilità, non certificazioni o obblighi attuali. Dopo la simulazione conta se qualcuno cambia il sistema, limita l'impiego e conserva i risultati fra versioni. Produrre prove che cambiano decisioni è più impegnativo che generare altri scenari.
Fonti
Resoconto del lancio · Piattaforma Safeworld · Guida A3 alle norme · Protezioni robotiche DeepMind · Profilo ufficiale di Ding Zhao · Resoconto (indirizzo alternativo)